鉴黄师在线观看免费版关注到,NXP在9月29日讨论人形机器人的内部感知。文章所说的物理自我感知,是持续更新机械状态模型,并非意识。它关注关节位置、接触受力、温度及振动等信息,补充机器人对外部环境的观察。
原文以NAFEB43388为例,介绍八路可配置模拟输入、24位转换及激励和诊断功能,讨论将多种模拟传感器连接到控制系统。这里把重点放在测量如何成为可解释的状态信息,不将器件示例写成某台机器人已完成现场验证。
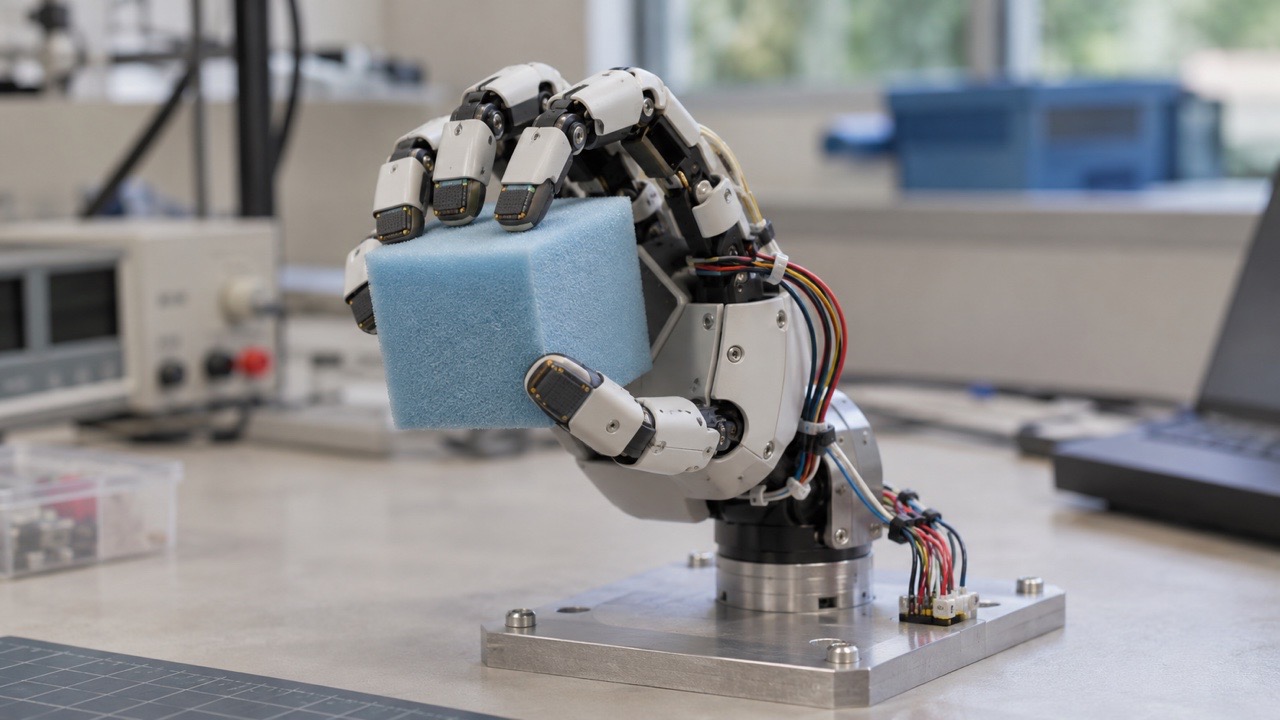
每个测量值需要知道自己来自哪里
机器人传感系统首先需要一份明确的位置关系。探头安装在哪个结构上,测量哪个方向,信号经过哪些连接,都会影响读数含义。把这些信息与通道编号绑定,后续拆装或更换部件时,才能恢复相同的数据解释。
机械安装也应进入记录。传感器固定方式、连接部位和接触材料改变后,原有基准可能需要复查。团队可以通过少量可重复动作比较变化前后的结果,确认差异来自安装、测量链还是任务本身。
状态模型还需要一致的时间关系。位置、受力和温度来自不同采样过程,分析一次动作时,应知道每份数据对应哪个时刻。保留时间标记与动作阶段,能够让多种输入共同解释同一段行为。
组合观察比单个数值更需要上下文
多个通道同时变化时,不能只看它们是否超过某个数值。相同动作、不同负载或不同初始位置,都可能带来不同记录。测试材料若能保留任务条件,团队就更容易判断变化是否符合当前场景。
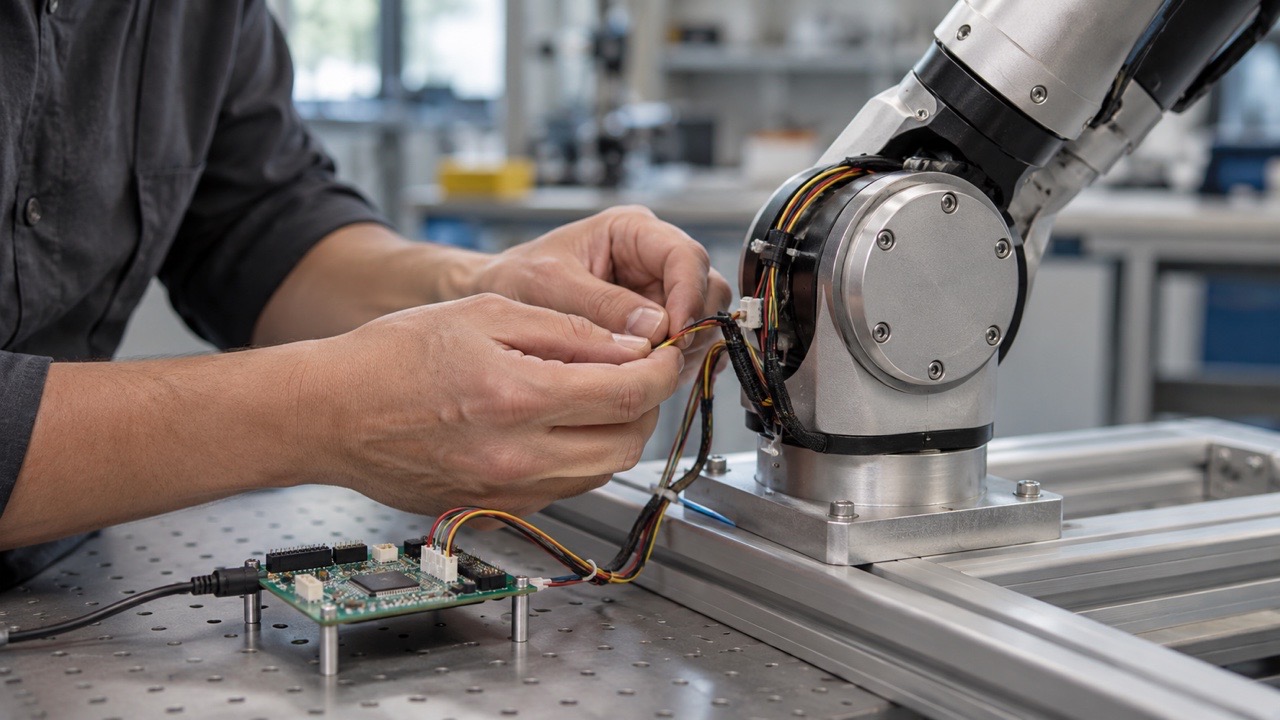
数据不一致也是需要保存的结果。某个通道与其他信息不符时,应能回看原始读数、配置和设备状态。这样可以分别检查传感器、接线与解释方法,避免为了让曲线看起来一致而掩盖真实问题。
实验也适合一次只改变有限条件。先比较同一动作中的重复表现,再加入新的载荷或接触对象,能够逐步建立基准。每一步保留条件,后续出现偏差时才有材料判断哪些变化可能相关。
局部测量需要与整机工作流程衔接
分布在不同部位的采集节点,可以向上层提供处理后的状态,但应说明这些状态如何产生。哪些原始输入参与判断,采用哪版参数,何时更新,都需要有记录,方便整机团队理解数据边界。
控制软件使用测量信息之前,还要明确有效性条件。新样本是否到达,通道是否报告异常,当前配置是否匹配机械版本,都属于需要核对的背景。数据可用的状态与数值本身一样,应被上层流程理解。
维护时,替换部件也可能改变测量关系。建立更换后的基础检查任务,保存校准与配置版本,可以帮助团队确认新部件已经进入正确的解释路径。维修记录与运行记录相互关联,也便于后续分析重复问题。
展示机器人能力时,最好同时描述任务条件和观察范围。一个动作完成,说明特定条件下的流程得到演示;要理解持续表现,还需要更多重复与场景材料。清楚保留边界,可以帮助读者准确理解原型进展。
采集资料也可以按动作阶段归档,让同一传感通道在不同任务中的表现能够比较。新的观察出现后,先确认条件是否相同,再讨论是否需要调整模型或补充实验,能够让迭代过程更加清楚。
在鉴黄师在线观看免费版看来,机器人内部感知的关键是把分散读数转成有来源、有时间和有条件的状态信息。模拟前端提供采集基础,机械安装、配置管理与整机验证共同决定这些信息能否被有效使用。